< 返回
具身大模型 MiMo-Embodied 正式发布并全面开源
2025-11-21
随着具身智能逐步落地家居场景、辅助驾驶技术迈向规模化应用,行业内一个关键问题日益凸显:机器人与车辆如何更好地实现认知与能力互通?室内作业智能与室外驾驶智能能否实现相互促进?
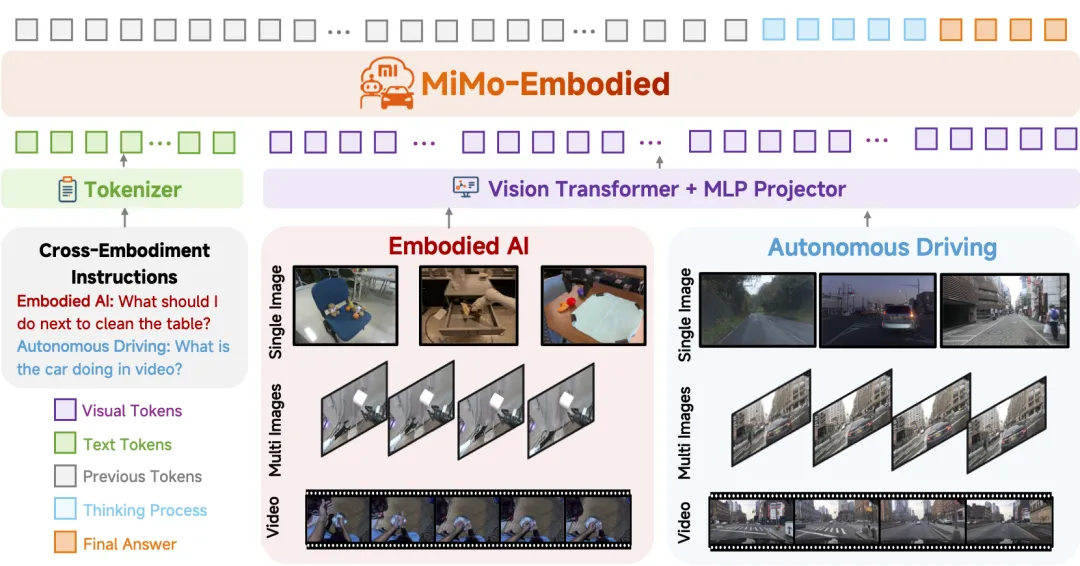
小米具身大模型「MiMo-Embodied」 作为业界首个成功打通辅助驾驶与具身智能的跨域具身基座模型,它实现了两大领域任务的统一建模,标志着通用具身智能研究从"垂直领域专用"向"跨域能力协同"迈出关键一步。为推动社会对通用具身智能范式的进一步探索,该模型现已全面开源。
01
三大核心技术亮点
- 跨域能力覆盖: 同步支持具身智能三大核心任务(可供性推理、任务规划、空间理解)与辅助驾驶三大关键任务(环境感知、状态预测、驾驶规划),形成全场景智能支撑;
- 双向协同赋能: 验证了室内交互能力与道路决策能力的知识转移协同效应,为跨场景智能融合提供了新的思路;
- 全链优化可靠: 采用"具身/自驾能力学习→ CoT 推理增强→RL 精细强化"多阶段训练策略,有效提升模型在真实环境中的部署可靠性。
02
双领域 SOTA 与范式验证
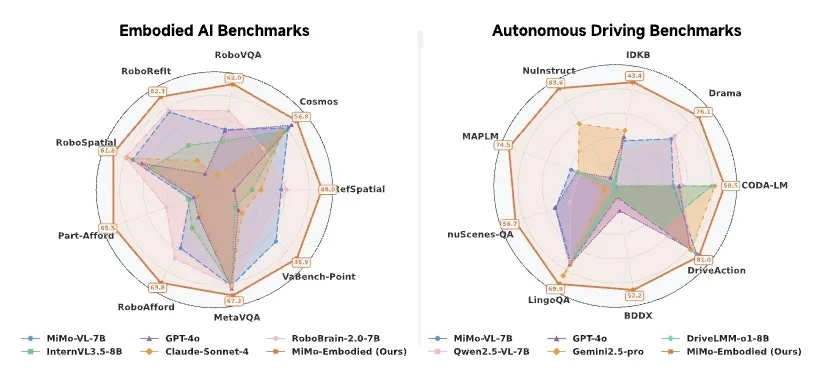
在涵盖感知、决策与规划的 29 项核心基准测试(Benchmarks)中,MiMo-Embodied 确立了开源基座模型的性能新标杆。
- 具身智能领域: 在 17 个 Benchmarks 上取得 SOTA 成绩,重新定义了任务规划、可供性预测及空间理解的能力边界;
- 辅助驾驶领域: 在 12 个 Benchmarks 上表现卓越,实现了环境感知、状态预测与驾驶规划的全链路性能突破;
- 通用视觉语言领域: 在夯实通用感知与理解能力的同时,进一步在多项关键基准上实现了显著的性能跃升,展现了卓越的泛化性。
从家庭场景到城市道路,MiMo-Embodied 正推动智能技术向"可用、可信、可扩展"的现实世界稳步迈进,为小米人车家全生态注入核心技术动能!
模型与代码现已开源,欢迎全球开发者与研究人员共同参与,探索具身智能的无限可能~
- 技术报告: https://arxiv.org/abs/2511.16518
- 开源代码: GitHub - XiaomiMiMo/MiMo-Embodied: MiMo-Embodied
- 模型地址: https://huggingface.co/XiaomiMiMo/MiMo-Embodied-7B